W11 直流馬達驅動實務
從物理模型走到安全驅動
W11 在哪裡?
AI 可以決定機器人想去哪裡,控制系統決定它會不會摔倒,馬達驅動決定它到底能不能動起來。
本週任務: 讓 STM32 安全、可控、可反轉地驅動一顆 DC 馬達。
三層控制架構
| 層級 | 責任 | 例子 |
|---|---|---|
| 高階規劃 | 決定目標 | 視覺、SLAM、路徑規劃、AI |
| 中階控制 | 把目標變成可執行命令 | 姿態估測、PID、MPC |
| 低階致動 | 每一毫秒安全輸出力量 | PWM、H 橋、驅動 IC、馬達 |
W11 聚焦第三層,也替 W12 的速度回授與 W13 的平衡控制準備致動器。
DC 馬達結構
- 定子建立固定磁場。
- 轉子承載線圈並輸出旋轉。
- 電刷與換向器隨轉動切換線圈電流方向。
- 電流形成轉矩,轉動又會產生反電動勢。
先問自己:輸入電壓之後,中間經過哪些物理量才變成轉速?
直線與轉動運動
\[F=ma,\qquad \tau=I\alpha\]
- 力 \(F\) 造成直線加速度 \(a\)。
- 扭矩 \(\tau\) 造成角加速度 \(\alpha\)。
- 轉動慣量 \(I\) 與質量相對旋轉軸的分布有關;質點可寫成 \(I=mr^2\)。
- 馬達軸扭矩經輪半徑轉為地面推力:\(F_{ground}=\tau/r\)。
反電動勢
\[e_a=K_E\omega_m\]
馬達轉得越快,產生的反電動勢越大;它會抵消外加電壓,使電流下降。
這是馬達內建的負回授。堵轉時 \(\omega_m=0\)、\(e_a=0\),電流可能接近 \(V_a/R_a\),也是最危險的狀態。
為什麼需要 Laplace?
時域方程式保留物理因果;s 域把微分轉成代數,方便觀察極點、時間常數與穩定性。
\[s=\sigma+j\omega,\qquad e^{st}=e^{\sigma t}[\cos(\omega t)+j\sin(\omega t)]\]
- \(\sigma\) 決定包絡線收斂或發散。
- \(\omega\) 決定震盪速度。
- 左半平面的極點代表自然響應會衰減。
一階系統的出生證明
從能量平衡的標準形式開始:
\[\text{慣性}\frac{dy}{dt}+\text{阻力}\,y=\text{推力}\,x\]
除以阻力,令 \(\tau=\text{慣性}/\text{阻力}\)、\(K=\text{推力}/\text{阻力}\):
\[\tau\frac{dy}{dt}+y=Kx \quad\Longrightarrow\quad \frac{Y(s)}{X(s)}=\frac{K}{\tau s+1}\]
\(\tau\) 越大,狀態越不容易改變,反應越慢。
T 模型:四條物理方程
\[V_a=i_aR_a+L_a\frac{di_a}{dt}+e_a\]
\[T_e=K_Ti_a\]
\[e_a=K_E\omega_m\]
\[T_e-T_L=J\frac{d\omega_m}{dt}+B\omega_m\]
每一式都能在實體馬達上找到對應的電壓、電流、轉矩或運動。
讀手寫推導
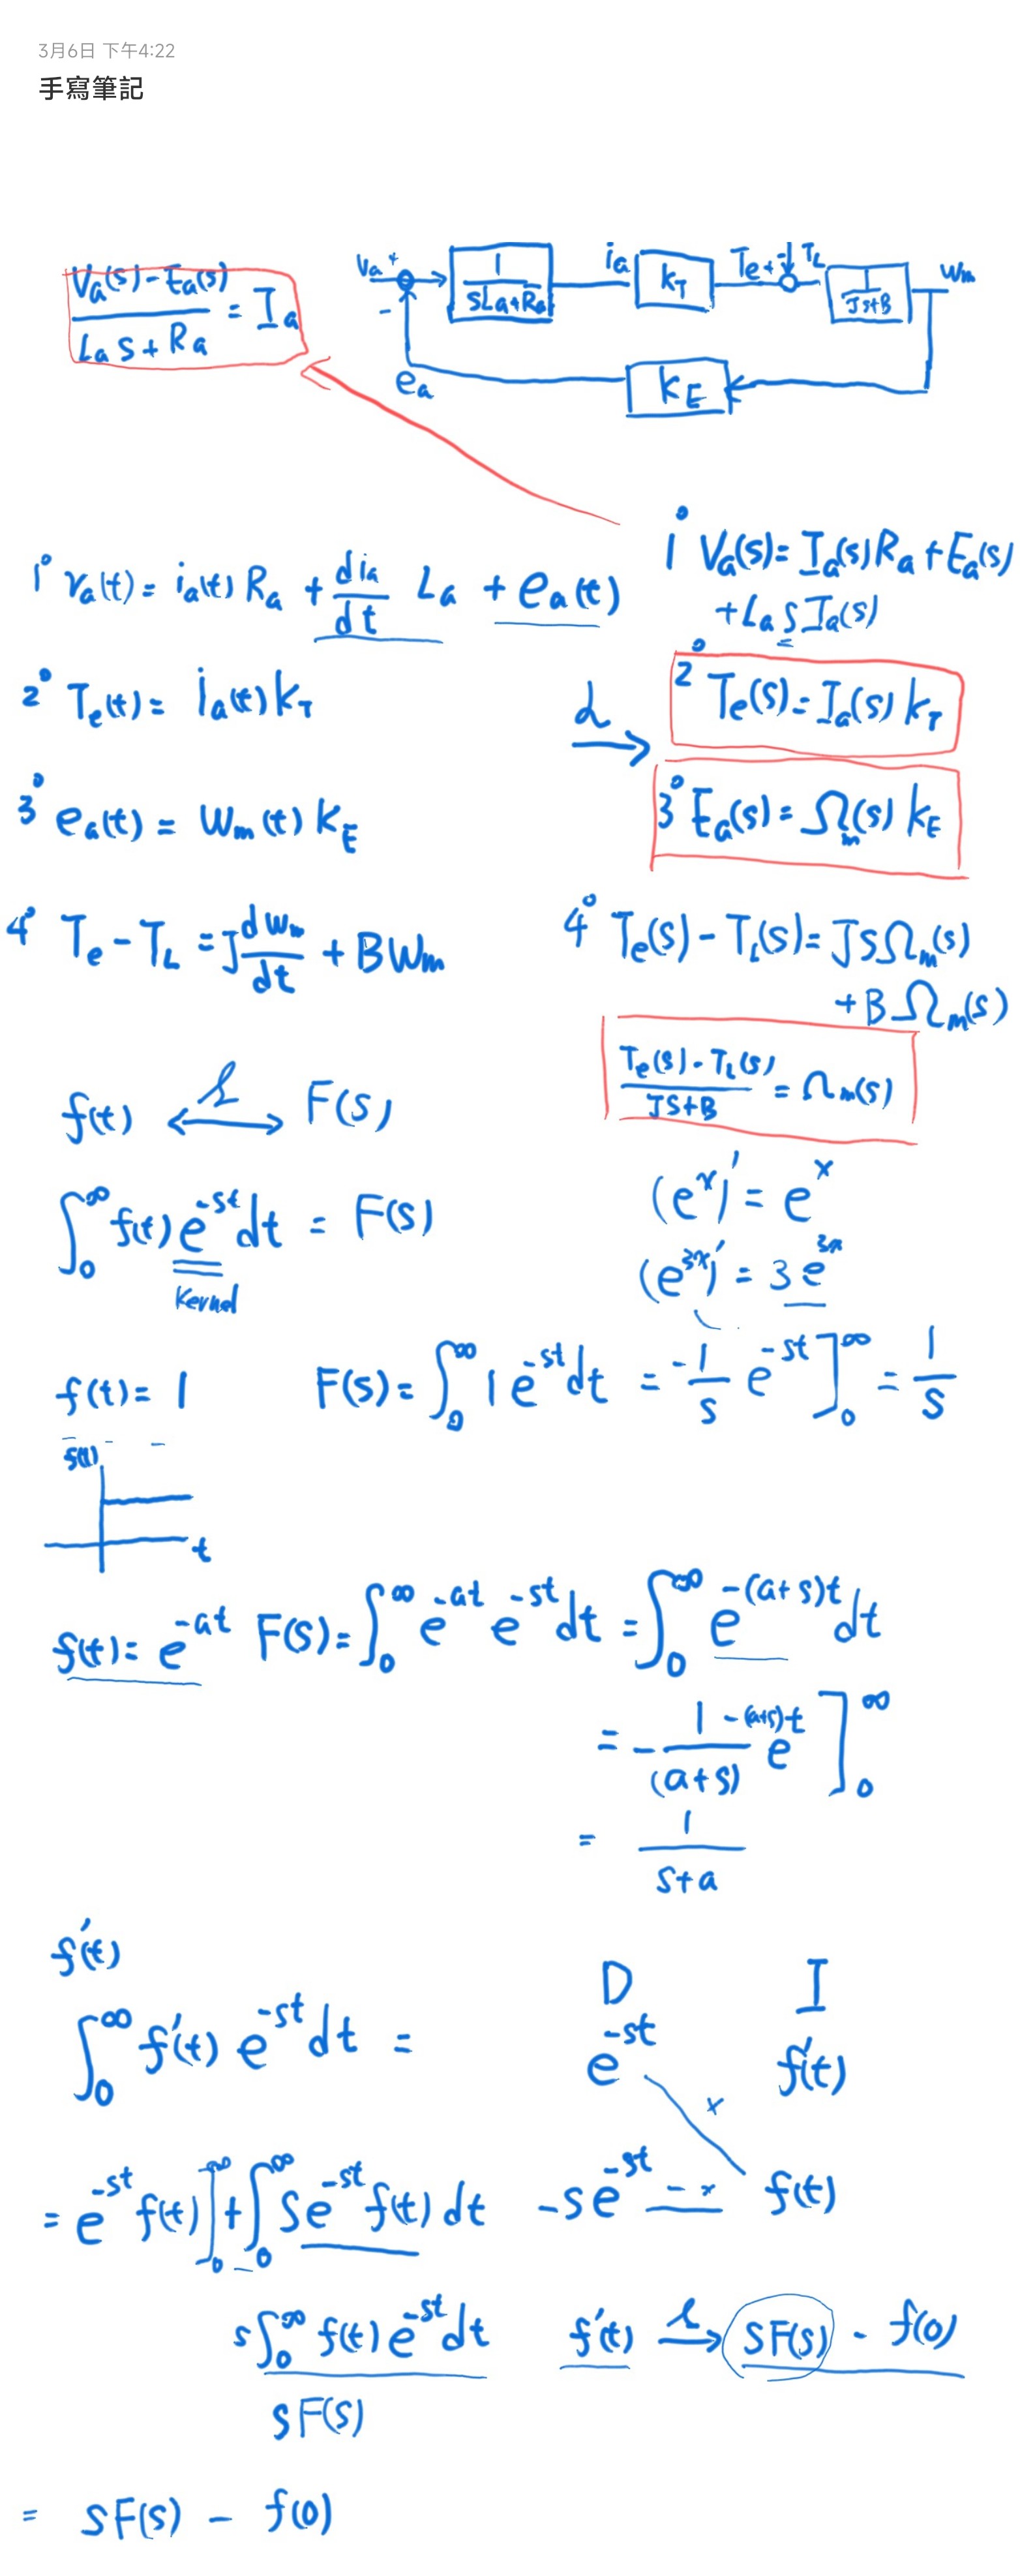
不要只抄最後一式:沿著箭頭指出電壓如何形成電流、電流如何形成轉矩、轉速又如何回到電氣端。
S 模型:同一顆馬達的另一種語言
\[\frac{\Omega_m(s)}{V_a(s)} =\frac{K_T}{(L_as+R_a)(Js+B)+K_TK_E}\]
完整模型包含電氣與機械動態,通常是二階。若
\[\tau_e=\frac{L_a}{R_a}\ll\tau_m=\frac{J}{B},\]
速度控制可先把快速電氣動態近似為已穩定,得到較容易使用的一階模型。
PWM 調速
\[V_{motor,avg}\approx D V_M\]
- 固定載波頻率,改變 duty cycle \(D\);\(V_M\) 是馬達功率電源,不是邏輯電源 \(V_{CC}\)。
- PWM 不是把有刷 DC 馬達改成變頻驅動。
- 頻率太低可能產生可聽噪音;太高會增加切換損耗。
- 定時器設定前先由 clock、prescaler 與 period 驗算實際頻率。
H 橋的四種結果
| 狀態 | 馬達端狀態 | 結果 |
|---|---|---|
| 正轉 | 一端高、一端低 | 正向電流 |
| 反轉 | 極性互換 | 反向電流 |
| 滑行 | 兩端高阻 | 靠摩擦慢慢停 |
| 短路煞車 | 兩端接同電位 | 反電動勢形成制動電流 |
同一橋臂上下開關同時導通會造成 shoot-through;切換時需要合理 dead-time。
TB6612FNG 接線責任
- AIN1/AIN2:方向與停止狀態。
- PWMA:速度命令。
- STBY:必須進入工作狀態。
- VM:馬達功率電源;VCC:邏輯電源。
- MCU、驅動器與訊號必須有共同參考地,但大電流回路要避免穿過 MCU 地線。
所有腳位、額定值與停止真值表,以手上的模組與 datasheet 為準。
STM32 程式責任
motor_drive(cmd) 應集中處理:
- 命令限幅與零命令。
- 正轉、反轉、滑行或煞車的明確狀態。
- 方向切換前先降到安全輸出。
- PWM duty 與實際計時器範圍的換算。
- UART 紀錄命令、狀態與異常。
第一次測試從低 duty 開始,不用「馬達有轉」取代量測與紀錄。
實作安全紅線
- GPIO 不可直接接馬達。
- VM 與 VCC 分清楚,訊號共地。
- VM 端加入適合的去耦與儲能電容。
- 初次 duty 不超過 20%,先量無載電流再增加。
- 避免長時間堵轉與突然反向。
- 發熱、壓降、雜訊、MCU 重開機或失控時立即斷電。
W12:從開迴路到閉迴路
開迴路只有:
\[PWM\rightarrow Motor\rightarrow Speed\]
加入編碼器與 PID 後:
\[setpoint\rightarrow error\rightarrow PID\rightarrow PWM\rightarrow Motor\rightarrow feedback\]
PID 沒有消滅馬達物理,而是把馬達、驅動器、感測器與控制器組成新的閉迴路系統。
本週驗收
- 能解釋 T 模型與 S 模型各自回答什麼問題。
- 能說明 PWM、H 橋、滑行與煞車的差異。
- 能以低 duty 完成正轉、反轉、停止,記錄電源、接線、命令與電流。
- 能指出一項失敗現象、假設、量測與修正結果。
完成後再進入 W12 編碼器速度回授。
115-2 嵌入式系統設計