W11 圖解講義
從原始投影片讀懂 DC 馬達模型與安全驅動
這一頁不是把 PowerPoint 逐張搬上網,而是保留十張最能支撐理解的原始圖,再補上閱讀順序、物理意義與實作連結。讀圖時先看箭頭與能量流向,再讀公式,最後回到接線與程式。
1. 先看懂馬達裡面有什麼
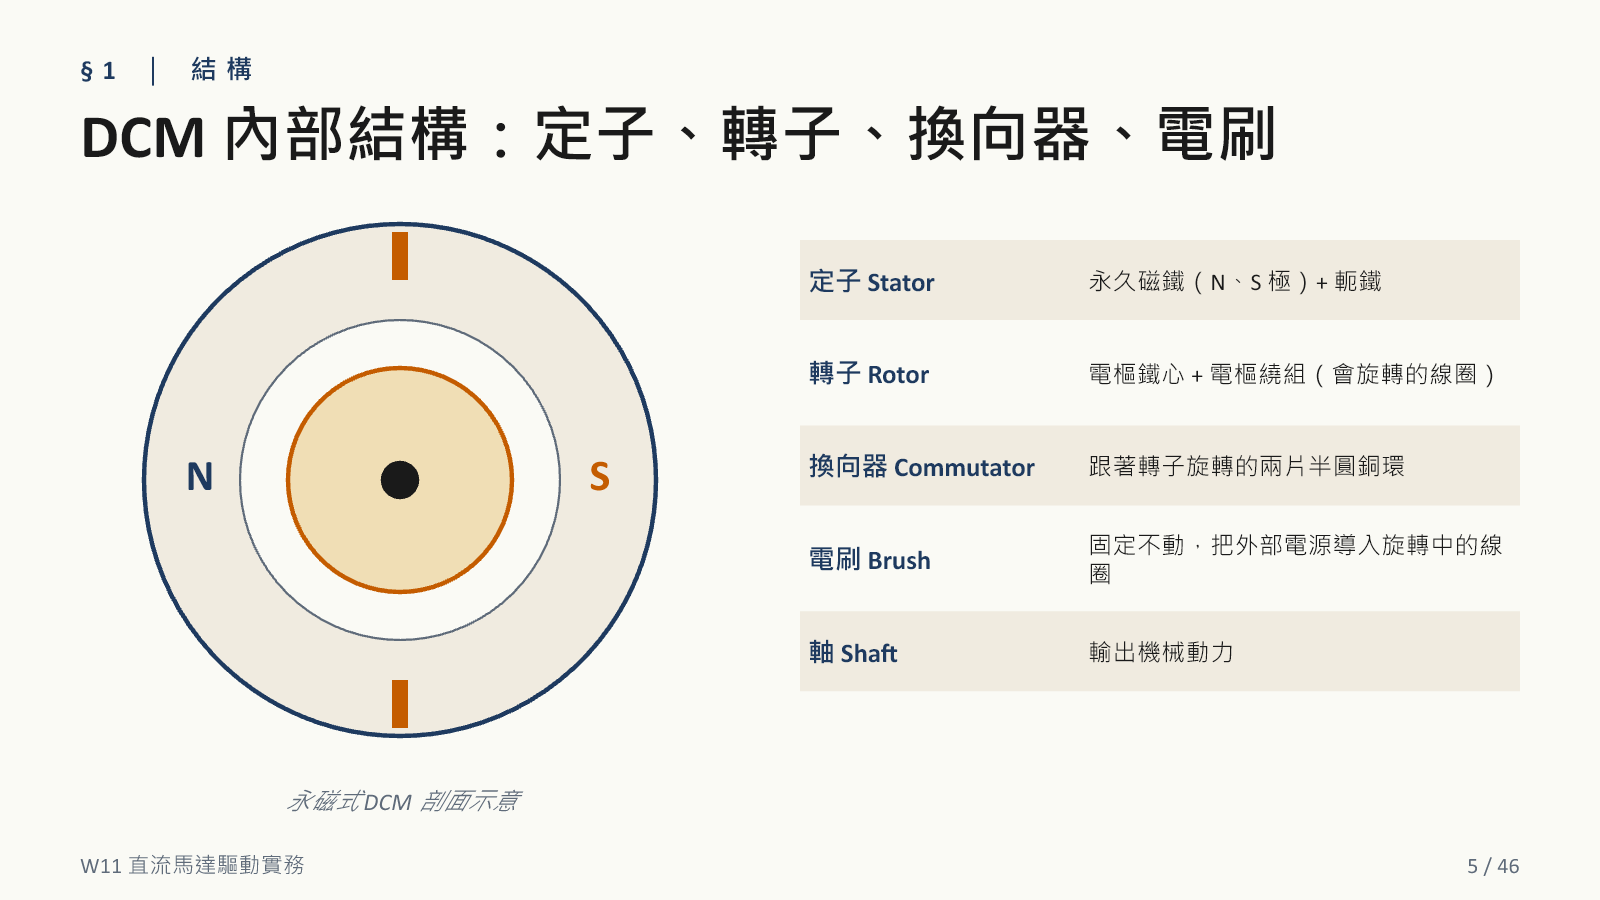
看圖順序: 定子建立磁場 → 轉子線圈通電 → 電刷把電流送進旋轉部分 → 換向器在適當角度切換電流方向 → 軸輸出轉矩。
學習重點: 換向器不是額外的控制器,而是有刷 DC 馬達能持續朝同一方向產生轉矩的機械換向機構。後面使用 H 橋改變的是馬達端電壓極性,不是取代換向器。
2. 為什麼馬達越轉越快,電流反而會下降
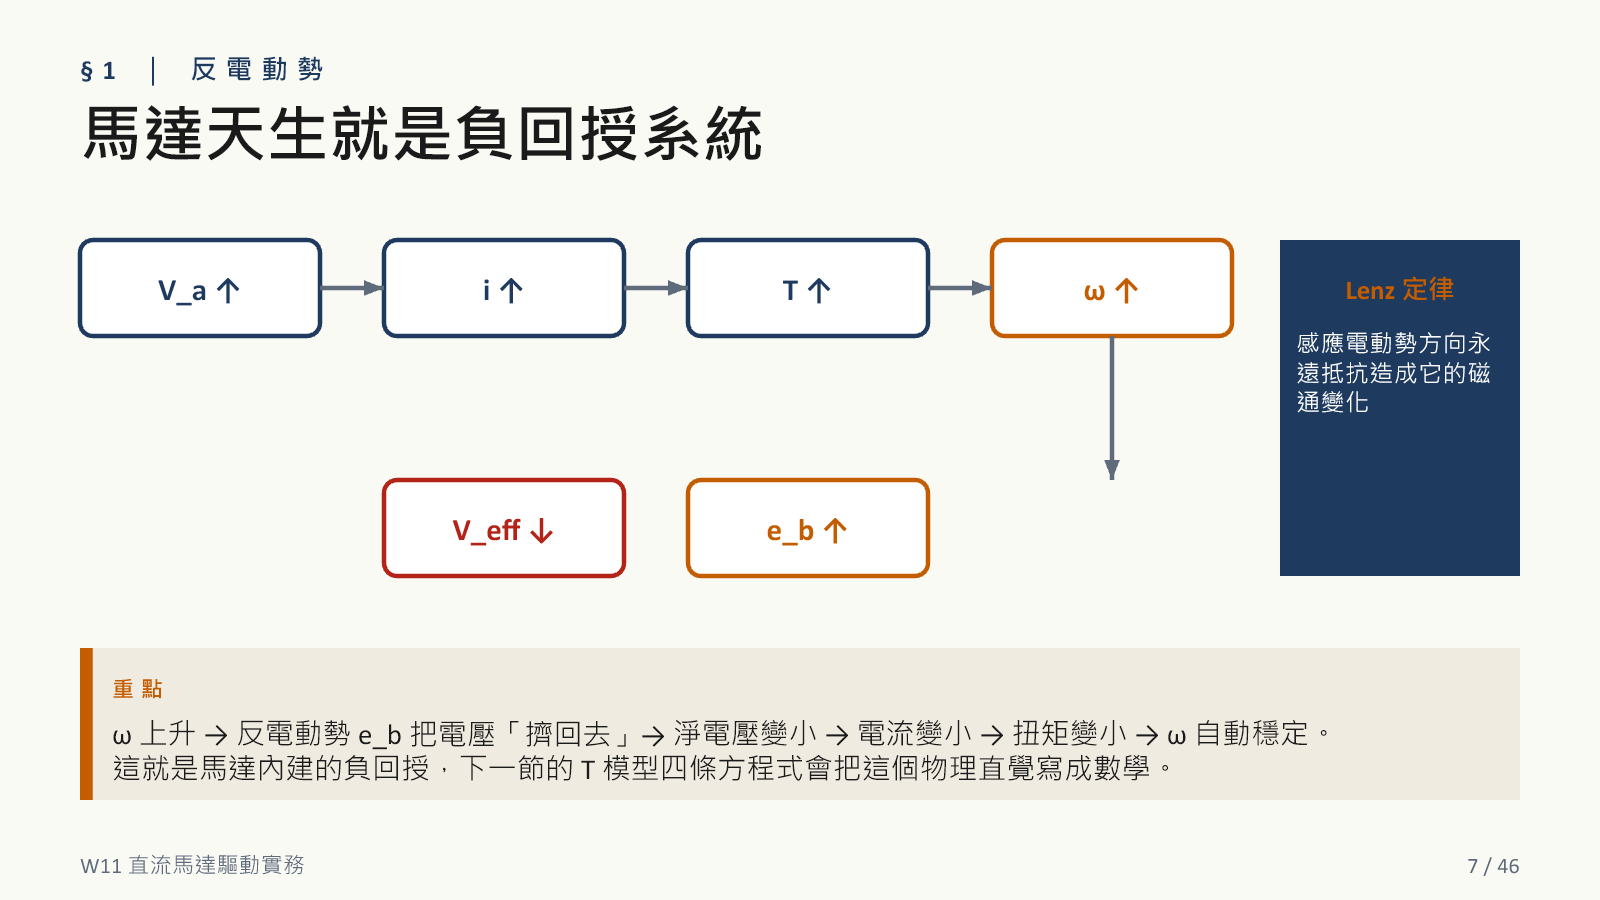
先沿著上方主線讀:\(V_a \rightarrow i_a \rightarrow T_e \rightarrow \omega_m\)。轉速上升後,下方的 \(e_a=K_E\omega_m\) 回到輸入端,抵消一部分外加電壓。
\[i_a\approx\frac{V_a-e_a}{R_a}\]
常見誤解: 反電動勢不是驅動器故意加進去的控制訊號,而是馬達旋轉時自然產生的電壓。堵轉時 \(\omega_m=0\),反電動勢消失,電流最容易衝高。
3. 一階系統不是憑空出現的公式
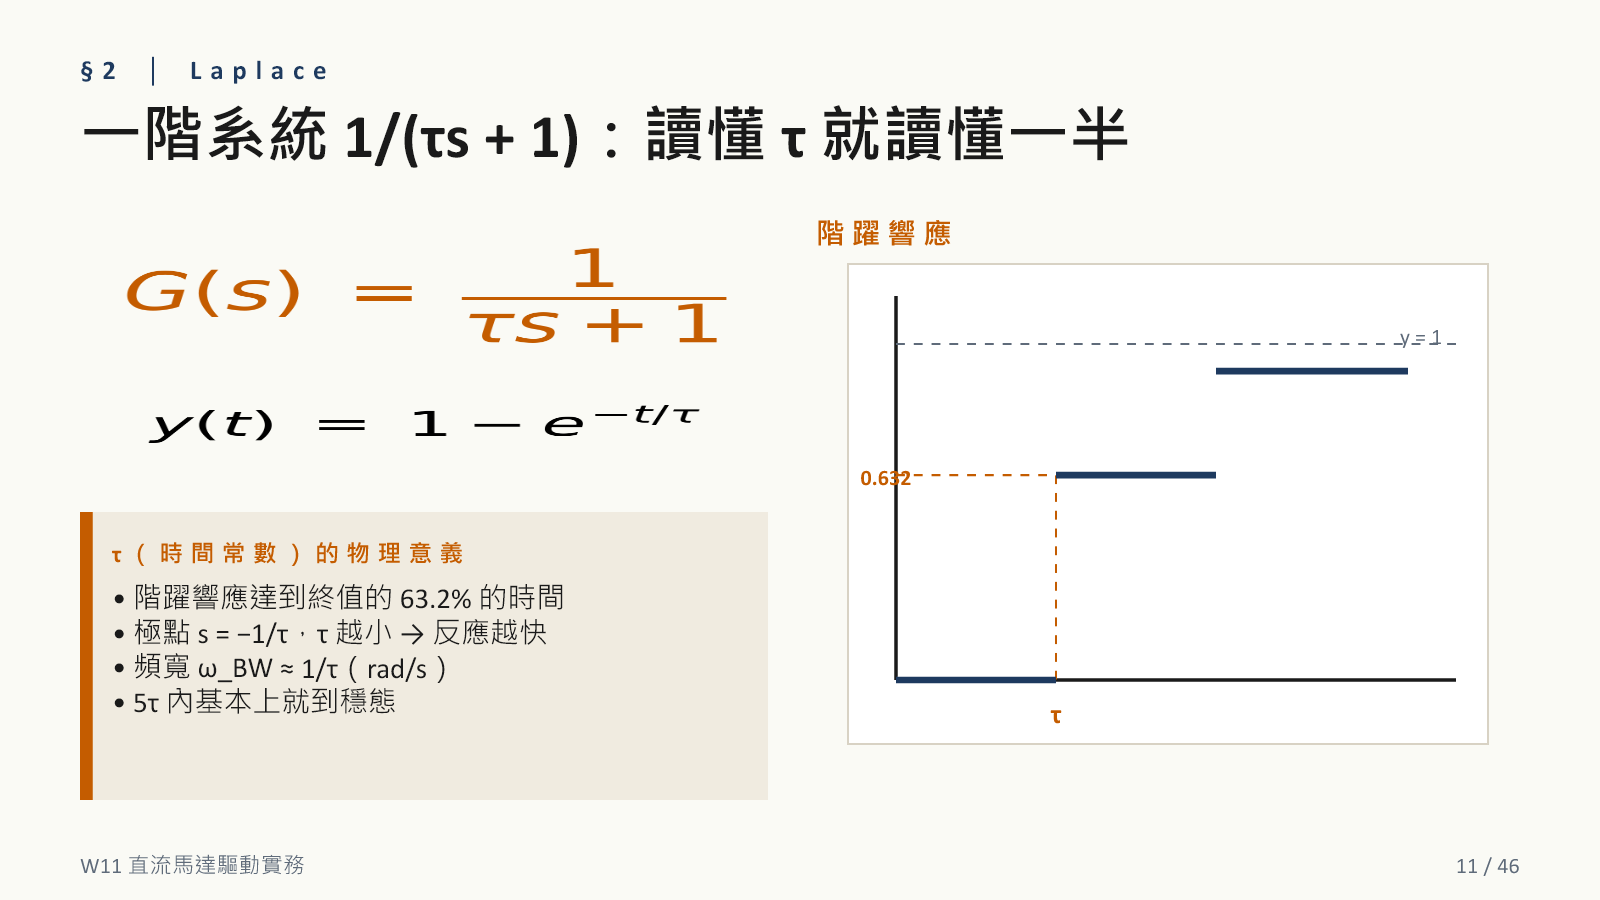
一階系統受到階躍命令後,不會瞬間到達最終值。經過一個時間常數 \(\tau\) 時,輸出約到達最終變化量的 63.2%;約 \(5\tau\) 後可視為接近穩態。
\[\tau\frac{dy}{dt}+y=Kx \quad\Longrightarrow\quad \frac{Y(s)}{X(s)}=\frac{K}{\tau s+1}\]
讀圖任務: 找出圖中的「命令突然改變」與「狀態慢慢追上」;這正是後面馬達轉速無法瞬間改變的數學描述。
4. T 模型:四條方程要串成一個因果閉環
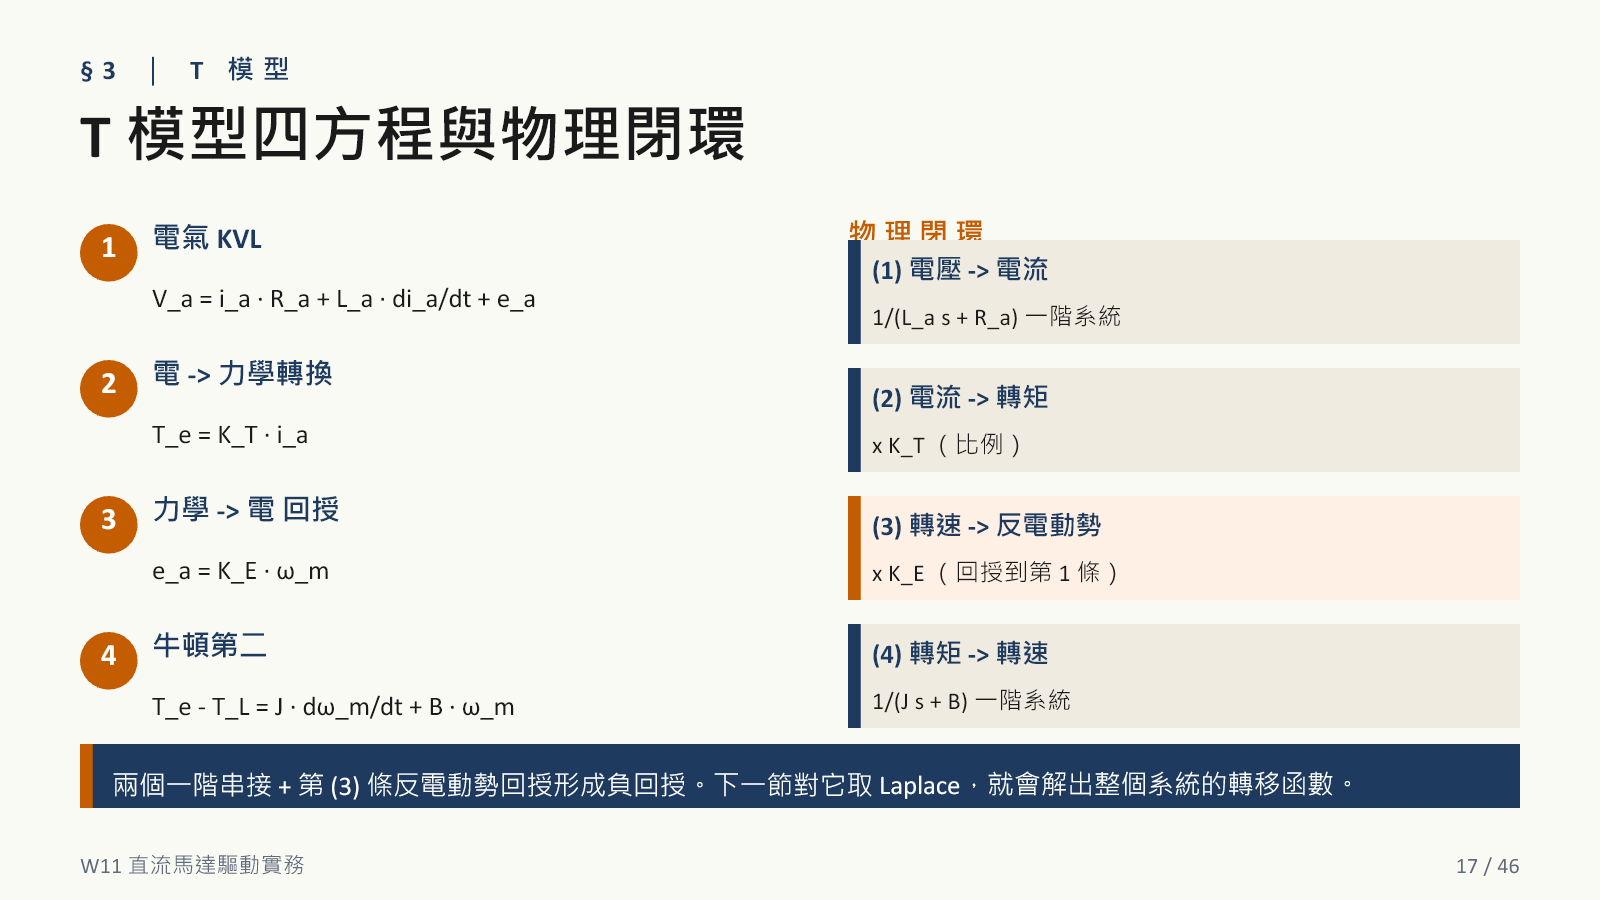
- KVL 說明電壓如何形成電流。
- \(T_e=K_Ti_a\) 把電流轉成電磁轉矩。
- \(e_a=K_E\omega_m\) 把轉速回授到電氣端。
- 牛頓第二定律描述淨轉矩如何改變轉速。
關鍵不是背四式,而是能回答:「哪一個量是下一式的輸入?」兩個一階動態串接,再加上反電動勢負回授,才形成完整馬達模型。
5. S 模型:把物理關係攤成控制系統方塊圖
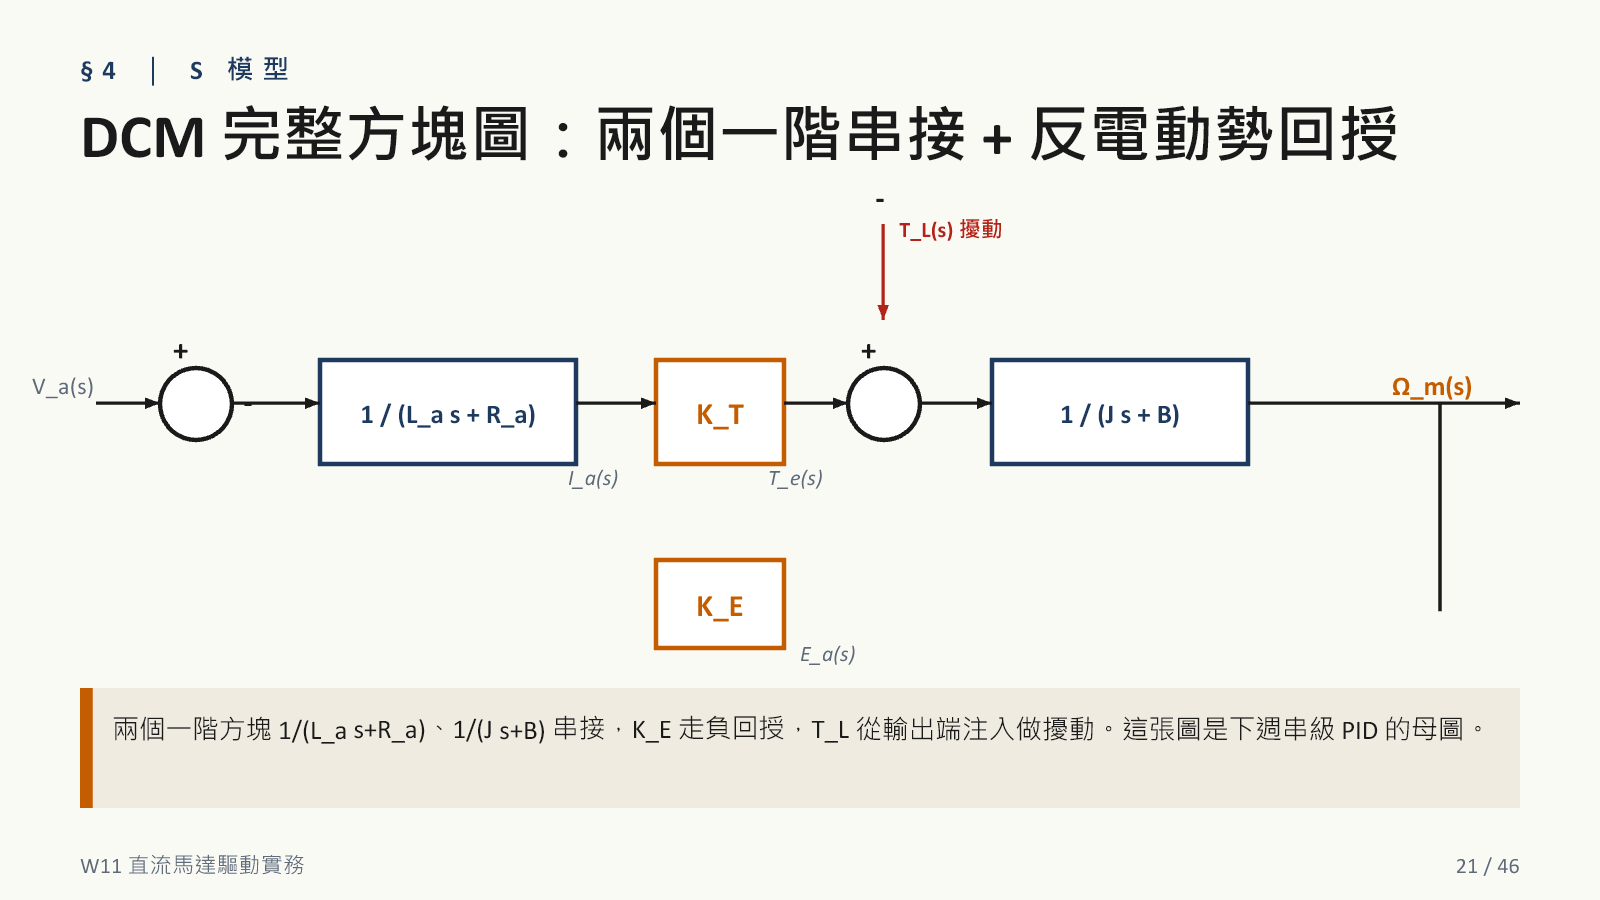
由左到右是控制命令的作用路徑:電壓 → 電流 → 轉矩 → 轉速。由右往左的 \(K_E\) 是反電動勢回授;從機械端加入的 \(T_L(s)\) 是負載擾動。
這張圖能回答三件事: 命令從哪裡進入、擾動從哪裡影響、輸出又如何回頭改變輸入。W12 加入編碼器與 PID 時,會在這張母圖外再包一層速度回授。
6. 為什麼二階馬達常可近似成一階
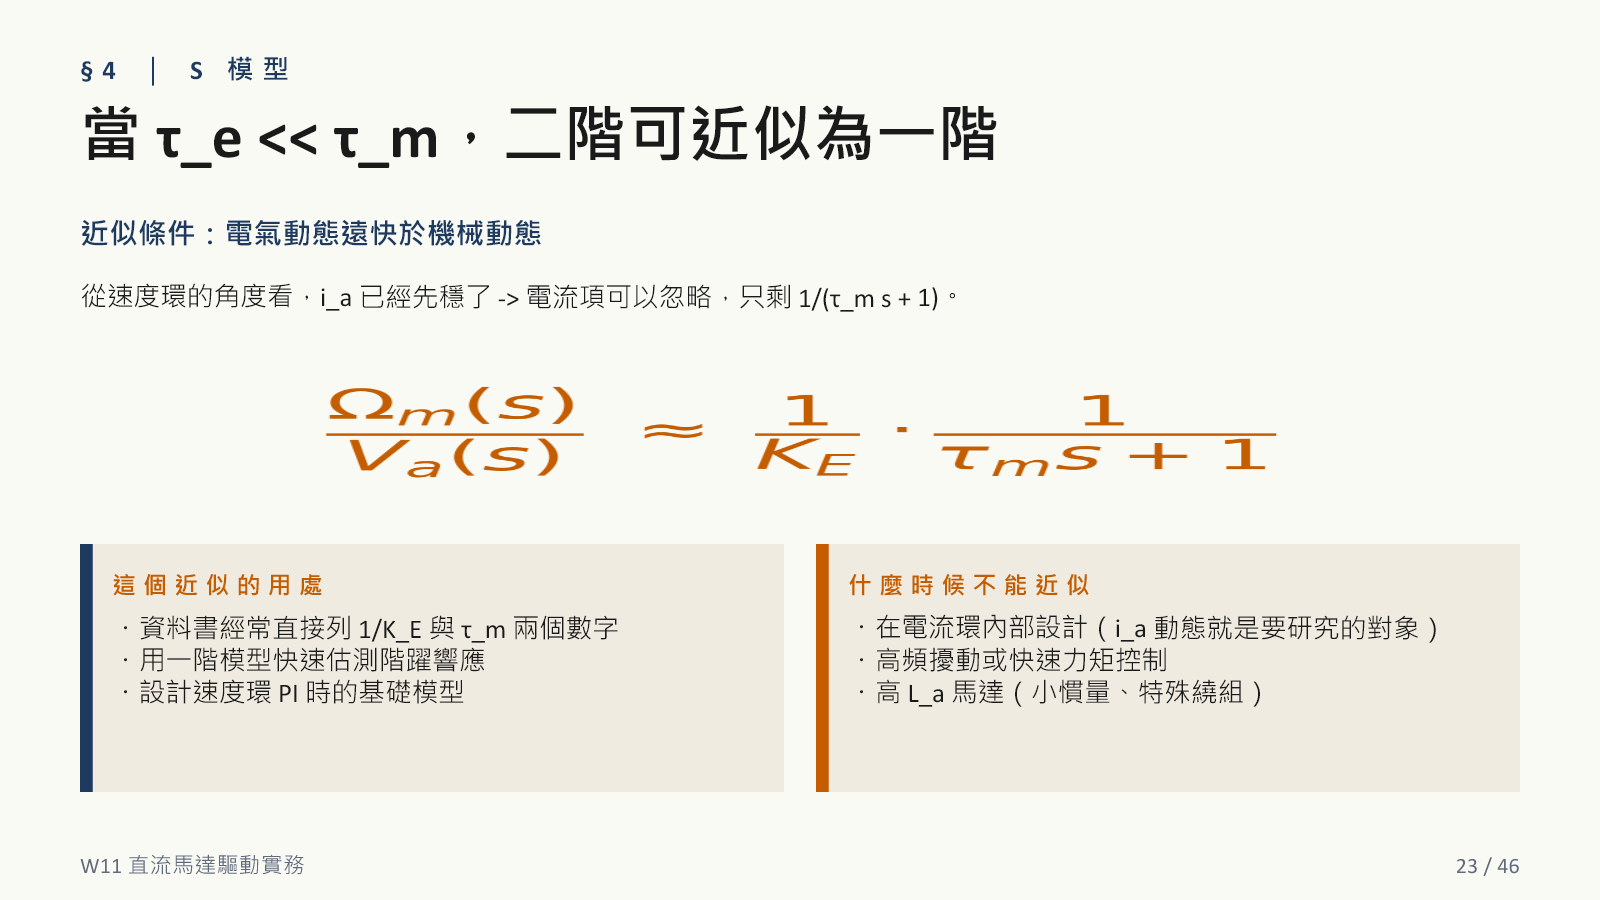
完整模型同時包含快速的電氣動態與較慢的機械動態:
\[\tau_e=\frac{L_a}{R_a},\qquad \tau_m\approx\frac{J}{B}\]
當 \(\tau_e\ll\tau_m\),觀察速度控制時,電流通常已先跟上,於是可暫時忽略快速電氣極點。近似不是刪掉物理,而是在指定時間尺度下保留主導行為。
7. PWM 改變的是平均電壓,不是把 GPIO 變成類比輸出
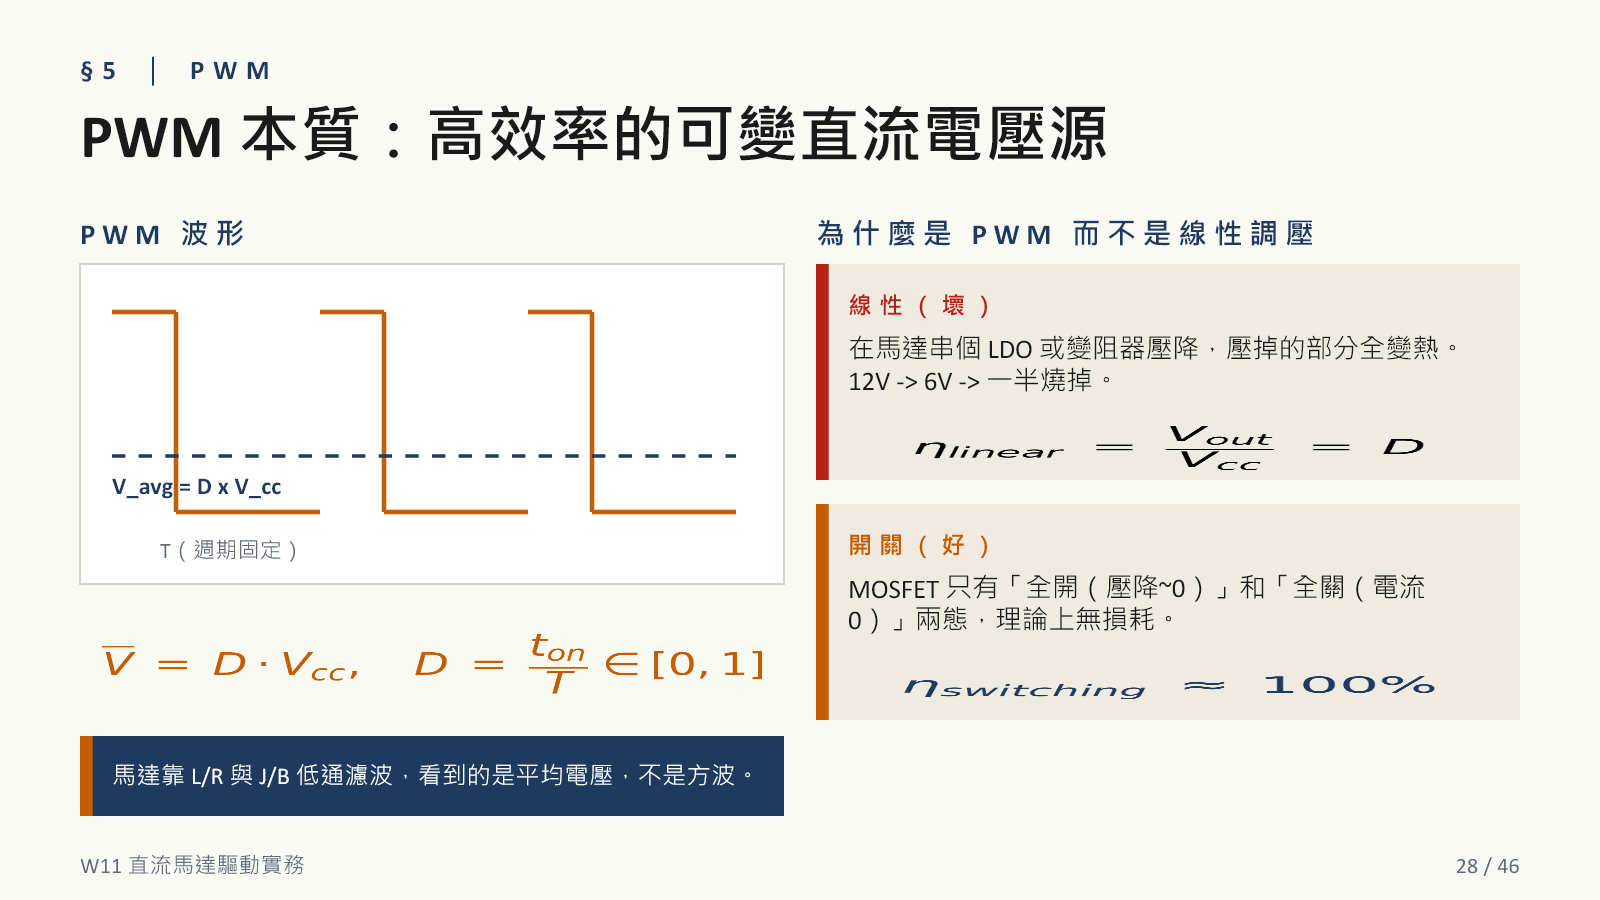
馬達的電感與機械慣性具有低通效果,因此高速開關波形在馬達端形成平均作用:
\[V_{motor,avg}\approx D\,V_M\]
圖中 \(V_{CC}\) 在本課實作要解讀成馬達功率電源 \(V_M\)。 TB6612 的邏輯電源 VCC 與馬達電源 VM 必須分清楚。PWM 頻率通常固定,調速主要改變 duty cycle,所以它不是變頻控制。
8. H 橋先學電流路徑,再背真值表
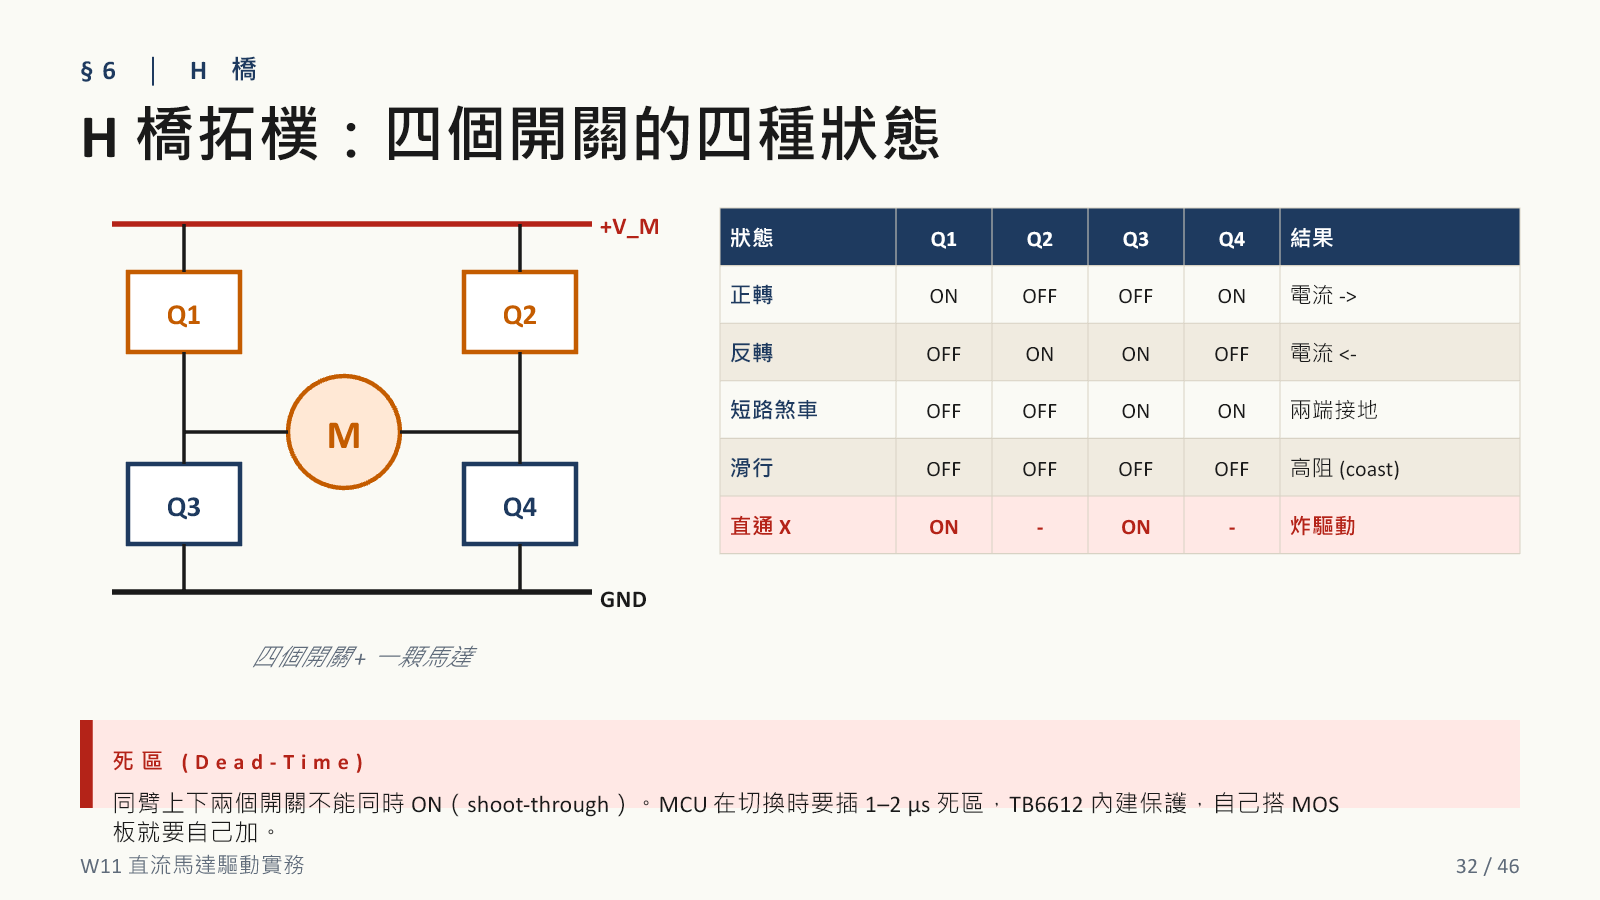
正轉與反轉各導通一組對角開關,改變馬達電流方向。滑行時馬達兩端為高阻;短路煞車則把馬達兩端接到同一電位,讓反電動勢形成制動電流。
同一橋臂的上、下開關若同時導通,會讓 VM 直接短路到 GND,稱為 shoot-through。切換方向前先降 duty 或停止輸出,並依驅動器規格處理 dead-time。
9. 關閉開關後,電感電流仍需要出口
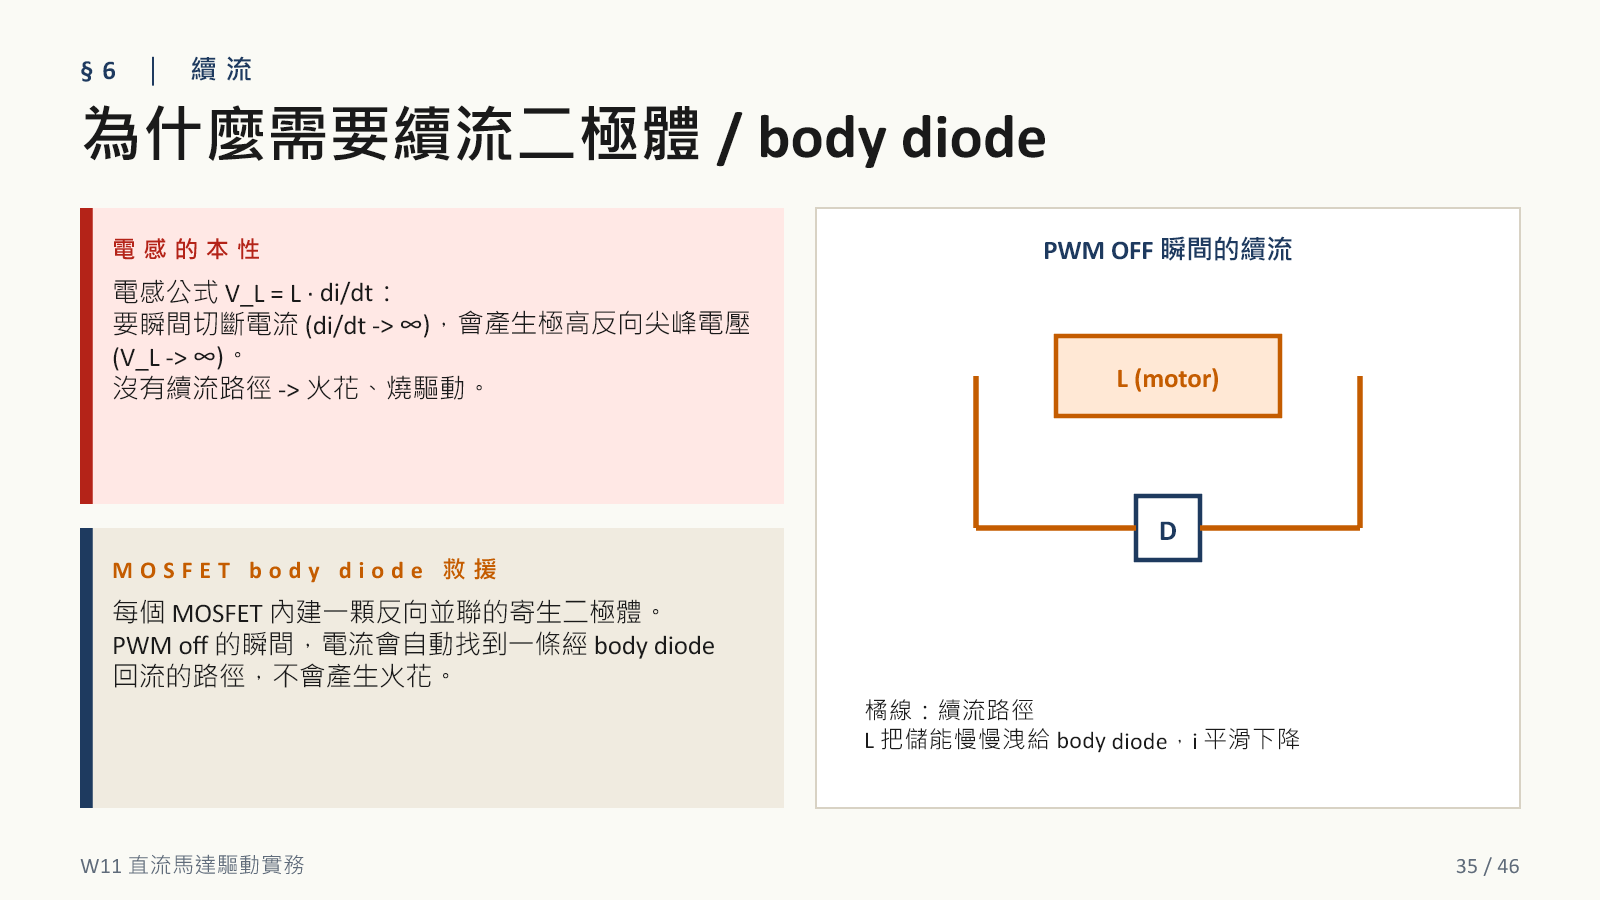
馬達線圈是電感,電流不能瞬間變成零。PWM 進入 Off 時,驅動器必須提供續流路徑;不同路徑會形成 slow、fast 或 mixed decay,影響電流下降速度、漣波、制動感與損耗。
實作連結: 不要只看 AIN1/AIN2 的邏輯表,也要查資料表中的輸出級狀態與 decay mode,才能解釋馬達為何在不同停止方式下手感不同。
10. 接線時把「訊號責任」與「功率責任」分開
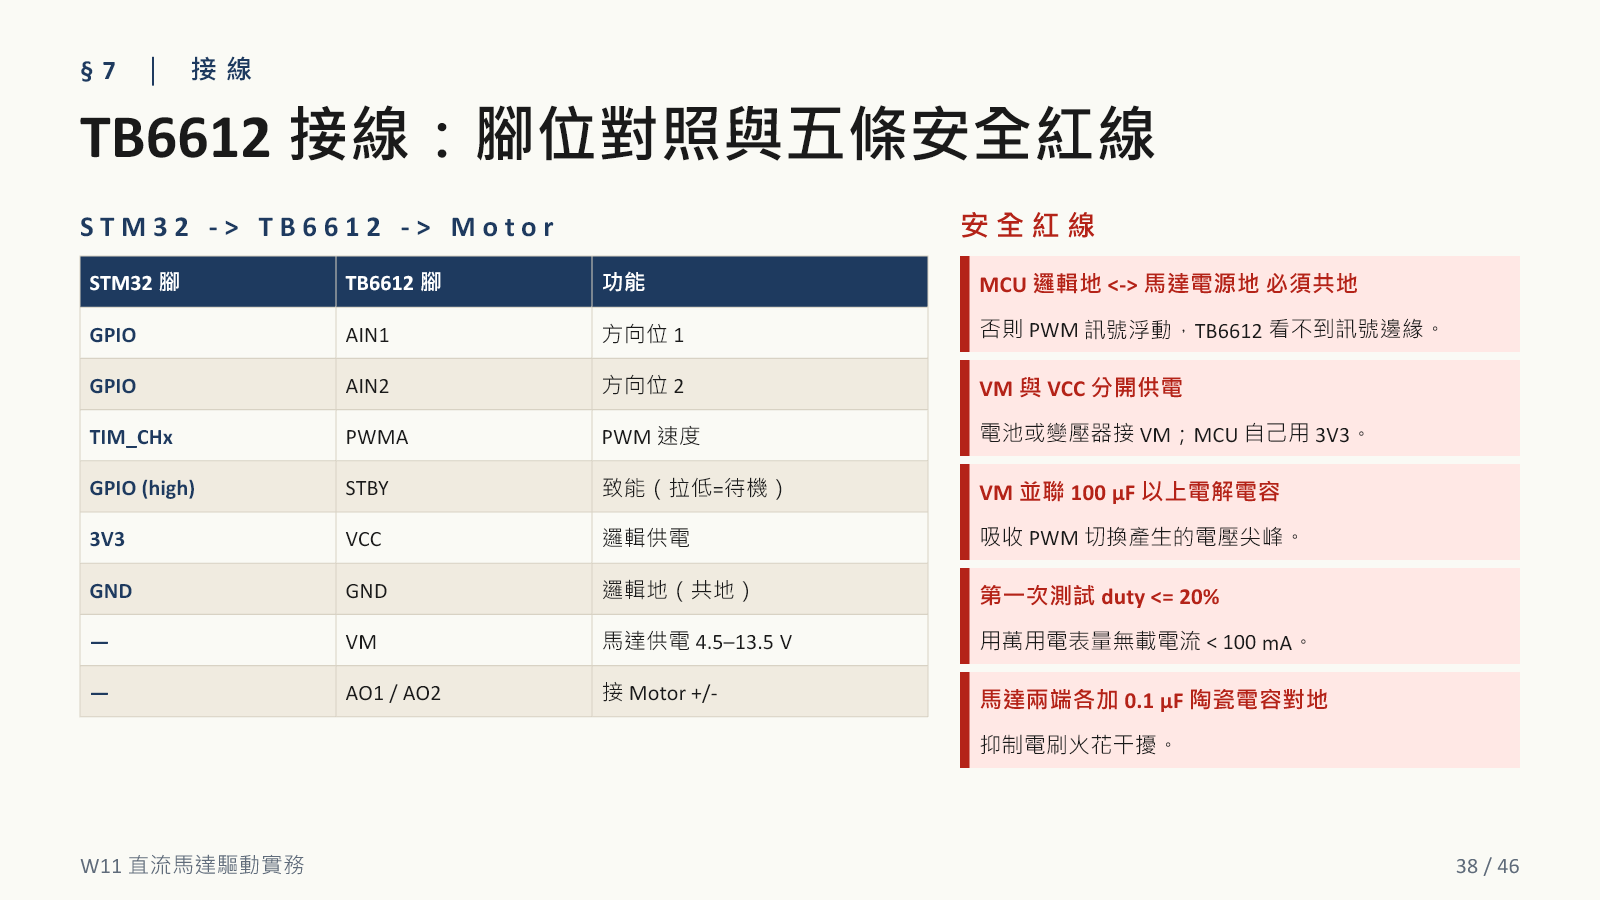
- GPIO 只負責 AIN1、AIN2、STBY 等邏輯命令。
- Timer PWM 腳輸出 PWMA 速度命令。
- VCC 供應邏輯;VM 承擔馬達功率,兩者不可混用。
- MCU 與驅動器需要共同訊號參考地,但馬達大電流回路不要穿過 MCU 地線。
- 第一次上電從低 duty 開始,先量無載電流與供電壓降。
看完後的自我檢查
- 不看圖,畫出 \(V_a\rightarrow i_a\rightarrow T_e\rightarrow\omega_m\) 與反電動勢回授。
- 說明 T 模型與 S 模型是同一顆馬達的兩種描述,而不是兩種不同馬達。
- 指出 PWM 圖中的功率電源應是 VM,而不是 TB6612 的邏輯 VCC。
- 在 H 橋圖上畫出正轉、反轉與最危險的 shoot-through 電流路徑。
- 上電前逐項核對共地、VM/VCC、電容、方向命令與初始 duty。
圖像取自教師自製《W11 直流馬達驅動實務》原始投影片第 5、7、11、17、21、23、28、32、35、38 頁。網站只提供教學所需的圖解,不公開原始 PPTX 下載。